

 English
 Español
 Português
 русский
 Français
 日本語
 Deutsch
 tiếng Việt
 Italiano
 Nederlands
 ภาษาไทย
 Polski
 한국어
 Svenska
 magyar
 Malay
 বাংলা ভাষার
 Dansk
 Suomi
 हिन्दी
 Pilipino
 Türkçe
 Gaeilge
 العربية
 Indonesia
 Norsk
 تمل
 český
 ελληνικά
 український
 Javanese
 فارسی
 தமிழ்
 తెలుగు
 नेपाली
- Burmese
 български
 ລາວ
 Latine
 Қазақша
 Euskal
 Azərbaycan
 Slovenský jazyk
 Македонски
 Lietuvos
 Eesti Keel
 Română
 Slovenski

တောင်စောင်းများတွင် ဘီးတပ်ထားသောယာဉ်များထက် လျှပ်စစ်လမ်းလျှောက်ထားသောယာဉ်ကို အဘယ်အရာက ပိုမိုတည်ငြိမ်စေသနည်း။
ရွှံ့နှင့်မိုးစိုနေသော တောင်ကုန်းပေါ်သို့ တက်ရန် ရုန်းကန်နေရသော အသုံးဝင်ယာဉ်တစ်စီးကို မြင်ယောင်ကြည့်ပါ။ ၎င်း၏ဘီးများသည် လှည့်ပတ်ကာ ပျော့ပျောင်းသော မြေကြီးထဲသို့ ပိုမိုနက်ရှိုင်းစွာ တူးကာ ယာဉ်သည် မြောင်းဆီသို့ ဘေးတိုက် လျှောကျလာသည်။ အော်ပရေတာသည် စတီယာရင်နှင့် နပန်းလုံးသော်လည်း ဆွဲငင်အားမရှိခြင်းကြောင့် ထိန်းချုပ်ရန် မဖြစ်နိုင်လုနီးပါးဖြစ်သည်။ ယခု ဒုတိယယာဉ်—ကို စိတ်ကူးကြည့်ပါ။လျှပ်စစ်ခြေရာခံယာဉ်- တူညီသော တောင်စောင်းသို့ ချဉ်းကပ်ခြင်း။ ၎င်းသည် မှန်မှန်တက်သည်၊ ၎င်း၏ကျယ်ပြန့်သောရော်ဘာလမ်းကြောင်းသည် မျက်နှာပြင်အနှံ့ ၎င်း၏အလေးချိန်ကို ဖြန့်ဝေပေးကာ မြေမျက်နှာသွင်ပြင်ကို မယိမ်းယိုင်သောဖိစီးမှုဖြင့် ဆုပ်ကိုင်ထားသည်။ အလှည့်အပြောင်းတွင် ရပ်သွားကာ ဒရာမာမပါဘဲ ဆင်းသည်။ ၎င်းသည် စိတ်ကူးယဉ် ဖြစ်ရပ်တစ်ခုမဟုတ်ပါ။ ဘီးတပ်ယာဉ်များမှ ခြေရာခံယာဉ်များသို့ ကူးပြောင်းကြသူများအတွက် နေ့စဉ်အဖြစ်မှန်တစ်ခုဖြစ်သည်။
လျှပ်စစ်ခြေရာခံယာဉ်နှင့် ဘီးတပ်ယာဉ်ကြား လျှပ်စီးကြောင်း စွမ်းဆောင်ရည် ကွာခြားချက်သည် တိုးမြင့်ရုံမျှသာ မဟုတ်ပါ။ အသွင်ပြောင်းသည်။ တည်ငြိမ်မှု၏အားသာချက်မှာ အခြေခံရုပ်ပိုင်းဆိုင်ရာမူများ- မြေပြင်ဖိအားဖြန့်ဖြူးမှု၊ ဆွဲငင်အား၏ဗဟိုချက်၊ နှင့် ဆွဲငင်အားမက္ကင်းမှုတို့၌ အခြေခံထားသည်။ လမ်းကြောင်းတစ်ခုသည် ဘီးများထက် များစွာပိုကြီးသော မျက်နှာပြင်ဧရိယာအပေါ်တွင် ယာဉ်၏အလေးချိန်ကို ဖြန့်ကျက်ပေးကာ မြေကြီးဖိအားကို လျှော့ချကာ ဘီးတပ်ယာဉ်များကို လျော့ရဲသော သို့မဟုတ် ချော်နေသော တောင်စောင်းများတွင် နစ်မြုပ်ခြင်းနှင့် လျှောကျခြင်းတို့ကို ကာကွယ်ပေးသည်။ လမ်း၏ရှည်လျားသောခြေရာသည် ယာဉ်၏ဆွဲငင်အားဗဟိုကိုပြောင်းစေပြီး ထိပ်တင်ခြင်းအား ခံနိုင်ရည်ရှိစေပါသည်။ ဤဆောင်းပါးသည် အင်ဂျင်နီယာဆိုင်ရာ အားသာချက်များကို ခွဲခြမ်းစိပ်ဖြာပြီး အသေးစိတ်နည်းပညာဆိုင်ရာ နှိုင်းယှဉ်ချက်တစ်ခုနှင့် လျှပ်စစ်ခြေရာခံယာဉ်သည် အဘယ်ကြောင့် တောင်စောင်းများတွင် ယုံကြည်စိတ်ချရသော လည်ပတ်ဆောင်ရွက်မှုကို တောင်းဆိုသည့် မည်သည့်အပလီကေးရှင်းအတွက်မဆို သာလွန်ကောင်းမွန်သော ရွေးချယ်မှုဖြစ်ကြောင်း ရှင်းပြပါမည်။
မာတိကာ
- 1. လျှပ်စစ်ခြေရာခံယာဉ်ဆိုတာ ဘာလဲ၊ ဘီးတပ်ယာဉ်နဲ့ ဘယ်လိုကွာခြားလဲ။
- 2. "Slope Stability" ဆိုသည်မှာ အဘယ်နည်းနှင့် အဘယ်ကြောင့် အရေးကြီးသနည်း။
- ၃။ မြေပြင်ဖိအားဖြန့်ဝေမှုသည် တောင်စောင်းများတွင် တည်ငြိမ်မှုကို မည်သို့အကျိုးသက်ရောက်သနည်း။
- 4. ဆွဲငင်အားနှင့် မြေဆီလွှာ အပြန်အလှန် အကျိုးသက်ရောက်မှု သည် ခြေရာခံပြီး ဘီးတပ်ထားသော ယာဉ်များအကြား မည်ကဲ့သို့ ကွဲပြားသနည်း။
- 5. Slope Performance ကိုသတ်မှတ်ပေးသည့် အဓိကနည်းပညာပိုင်းဆိုင်ရာသတ်မှတ်ချက်များသည် အဘယ်နည်း။
- 6. ကမ္ဘာ့ဆွဲငင်အားဗဟိုချက်နှင့် ထိပ်ဖျားခံနိုင်ရည်အား မည်သို့နှိုင်းယှဉ်သနည်း။
- 7. မေးလေ့ရှိသောမေးခွန်းများ (FAQ)
- 8. နိဂုံး
1. လျှပ်စစ်ခြေရာခံယာဉ်ဆိုတာ ဘာလဲ၊ ဘီးတပ်ယာဉ်နဲ့ ဘယ်လိုကွာခြားလဲ။
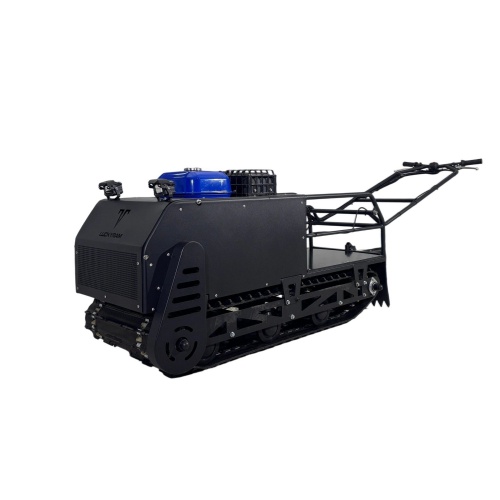
လျှပ်စစ်ခြေရာခံယာဉ် သည် တွန်းကန်အားနှင့် စတီယာရင်အတွက် ဘီးများအစား အဆက်မပြတ် ရော်ဘာလမ်းကြောင်းကို အသုံးပြုသည့် မြေပြင်ယာဉ်ဖြစ်သည်။ လမ်းကြောင်းများကို အသံတိတ်၊ လုံးဝထုတ်လွှတ်မှုကင်းသော လုပ်ဆောင်ချက်ကို ပံ့ပိုးပေးသည့် ဘက်ထရီထုပ်ပိုးဖြင့် မောင်းနှင်လေ့ရှိသော လျှပ်စစ်မော်တာဖြင့် မောင်းနှင်ပါသည်။ လမ်းကြောင်းများသည် ဘီးများ (လမ်းဘီးများ၊ idlers နှင့် drive sprockets) များကို ဘီးများ ပတ်ကာ ပတ်ထားပါသည်)၊ ယာဉ်၏အလေးချိန်ကို ကြီးမားသော ထိတွေ့ဧရိယာတစ်ခုပေါ်မှ ခွဲဝေပေးပါသည်။ ဤဒီဇိုင်းသည် လမ်းကြမ်းရွေ့လျားမှုကို တော်လှန်ပြောင်းလဲခဲ့သော စစ်ဘက်တင့်ကားများ၏ တိုက်ရိုက်ဆင်းသက်လာသော်လည်း ခေတ်မီလျှပ်စစ်ခြေရာခံယာဉ်သည် ၎င်းတို့၏ သံချပ်ကာဘိုးဘေးများထက် သိသိသာသာ ပေါ့ပါးပြီး ထိရောက်ပြီး ထိန်းနိုင်မည်ဖြစ်သည်။
လျှပ်စစ်ခြေရာခံယာဉ် နှင့် ဘီးတပ်ယာဉ်တို့ကြားတွင် အခြေခံကွာခြားချက်မှာ မြေပြင်နှင့် ထိတွေ့ဆက်ဆံပုံတို့ဖြစ်သည်။ ဘီးတပ်ယာဉ်တစ်စီးသည် တာယာမျက်နှာပြင်ကိုထိသည့် အကွက်များ—အဆက်ပြတ်သည့်နေရာအနည်းငယ်တွင် မြေပြင်နှင့် ထိတွေ့သည်။ ဤအဆက်အသွယ်ဖာထေးမှုများသည် သေးငယ်ပြီး ယာဉ်၏အလေးချိန်သည် ၎င်းတို့အပေါ်တွင် စုစည်းထားသည်။ ဤအလေးချိန်၏ အာရုံစူးစိုက်မှုသည် မြင့်မားသော မြေဖိအားကို ဖန်တီးပေးပြီး တာယာများကို ပျော့ပျောင်းသော မြေပြင်သို့ နစ်မြုပ်သွားစေပါသည်။ ဆန့်ကျင်ဘက်အားဖြင့်၊ ခြေရာခံထားသော ယာဉ်၏လမ်းကြောင်းများသည် လမ်း၏အရှည်တစ်လျှောက် ဆက်တိုက်ထိတွေ့မျက်နှာပြင်ကို ပေးဆောင်သည်။ ယာဉ်၏အလေးချိန်သည် ဤဧရိယာတစ်ခုလုံးကို ပျံ့နှံ့သွားပြီး မြေပြင်ဖိအားကို သိသိသာသာနိမ့်ကျစေသည်။ ဤမြေအောက်ဖိအားသည် ဘီးတပ်ယာဉ်ကို ရပ်တန့်စေမည့် ပျော့ပျောင်းသော၊ ရွှံ့နှင့် မညီမညာသော မြေပြင်သို့ ခြေရာခံထားသော ယာဉ်များ ဖြတ်သန်းသွားလာရသည့် အကြောင်းရင်းဖြစ်သည်။
မြေပြင်ဖိအားအပြင်၊ ခြေရာခံစနစ်သည် ပိုမိုကောင်းမွန်သော ဆုပ်ကိုင်မှုကို ပေးသည်။ လမ်းကြောင်း၏ နင်းပုံစံသည် မြေပြင်နှင့် ရောယှက်ရန် ဒီဇိုင်းထုတ်ထားပြီး ရှေ့နှင့် ဘေးတိုက် လမ်းကြောင်းနှစ်ခုစလုံးတွင် မြင့်မားသော ဆွဲငင်အား ပံ့ပိုးပေးသည်။ ကားကို ဘေးတိုက် လျှောကျခြင်းမှ တားဆီးထားသောကြောင့် ကုန်းလမ်းတည်ငြိမ်မှုအတွက် ဤဘေးတိုက် ချုပ်ကိုင်မှုသည် အရေးကြီးပါသည်။ လျှပ်စစ်မောင်းနှင်မှုစနစ်သည် လမ်းကြောင်းတစ်ခုစီသို့ ပါဝါပေးပို့မှုအား သီးခြားလွတ်လပ်စွာ ချိန်ညှိရန်အတွက် အသုံးပြုနိုင်သည့် တိကျသော torque ထိန်းချုပ်မှုကို ပေးစွမ်းနိုင်ပြီး ခြွင်းချက်အနေဖြင့် တိမ်းစောင်းမှုနှင့် ထိန်းချုပ်မှုတို့ကို ပေးစွမ်းနိုင်သည်။ မှာLuckyRam Technology Co.,Ltd.ကျွန်ုပ်တို့သည် အမျိုးမျိုးသော အသုံးချပရိုဂရမ်များအတွက် Electric Tracked Vehicle ကို ဒီဇိုင်းဆွဲပြီး ထုတ်လုပ်လျှက်ရှိပြီး တောင်ခြေလျှောလည်ပတ်မှုတွင် ခြေရာခံထားသော ဒီဇိုင်းများ၏ သာလွန်မှုကို တသမတ်တည်း စောင့်ကြည့်နေပါသည်။ ကျွန်ုပ်တို့၏ Electric Tracked Vehicle အား စိန်ခေါ်မှုအရှိဆုံးအခြေအနေများတွင် ဆွဲငင်အားနှင့် တည်ငြိမ်မှုကို အမြင့်ဆုံးဖြစ်စေသော အဆင့်မြင့်ဆိုင်းထိန်းစနစ်များနှင့် ခြေရာခံဒီဇိုင်းများဖြင့် အင်ဂျင်နီယာချုပ်ထားပါသည်။
2. "Slope Stability" ဆိုသည်မှာ အဘယ်နည်းနှင့် အဘယ်ကြောင့် အရေးကြီးသနည်း။
Slope stability ဆိုသည်မှာ ကုန်းစောင်းရှိသော မျက်နှာပြင်ပေါ်တွင် လည်ပတ်နေစဉ် ယာဉ်၏ ဟန်ချက်ထိန်းနိုင်စွမ်းနှင့် ထိန်းချုပ်နိုင်စွမ်းကို ရည်ညွှန်းသည်။ ၎င်းသည် ယာဉ်သည် ကျော်တက်ခြင်း၊ ချော်လဲခြင်း သို့မဟုတ် ဆွဲငင်အား ဆုံးရှုံးခြင်းအတွက် မည်မျှခံနိုင်ရည်ရှိသနည်း ။ ကုန်းစောင်းတစ်ခုတွင်၊ ယာဉ်တစ်စီးပေါ်တွင် လှုပ်ရှားနေသော တပ်ဖွဲ့များသည် မြေပြင်ပေါ်ရှိ တပ်ဖွဲ့များနှင့် သိသိသာသာ ကွဲပြားပါသည်။ ထောင့်များ တိုးလာသည်နှင့်အမျှ လျှောစောက်၏ ဆွဲငင်အား၏ အစိတ်အပိုင်းသည် တိုးလာကာ ယာဉ်ကို ကုန်းနိမ့်သို့ ဆွဲချသည်။ တစ်ချိန်တည်းမှာပင်၊ ပုံမှန်အား (ယာဉ်ကို မြေပြင်သို့တွန်းပို့သည့် တွန်းအား) လျော့နည်းသွားပြီး ဆွဲငင်အားကို လျှော့ချပေးသည်။ ဤတပ်ဖွဲ့များ ပေါင်းစပ်မှုသည် ယာဉ်ကို အလွယ်တကူ ထိန်းချုပ်မှု ဆုံးရှုံးနိုင်သည့် အန္တရာယ်ရှိသော အခြေအနေကို ဖန်တီးပေးသည်။
ယာဉ်တစ်စင်းအတွက် လျှောစောက်တည်ငြိမ်မှု၏ အဓိကမုဒ် နှစ်မျိုးရှိသည်- မှောက်ခြင်း (သို့) လျှောကျခြင်း (tipping) ။ ယာဉ်၏ဆွဲငင်အားဗဟိုသည် ၎င်း၏ထောက်မမှုအခြေစိုက်စခန်းအပြင်ဘက်သို့ ရွေ့သွားသောအခါ မှောက်ခြင်းဖြစ်ပေါ်သည်။ ဘီးတပ်ယာဉ်အတွက်၊ ပံ့ပိုးမှုအခြေခံသည် ၎င်း၏တာယာအဆက်အသွယ်ဖာထေးမှုလေးခုဖြင့် ဖွဲ့စည်းထားသည့် ထောင့်မှန်စတုဂံဖြစ်သည်။ တောင်စောင်းတစ်ခုတွင်၊ ဆွဲငင်အား၏ဗဟိုသည် ကုန်းဆင်းဘက်သို့ ရွေ့လျားသည်။ ဒြပ်ဆွဲအား၏ဗဟိုသည် ကုန်းဆင်းတာယာအဆက်အသွယ်ဖာထေးသည့်ဘက်သို့ ရွေ့သွားပါက၊ ယာဉ်သည် အပေါ်မှပြုတ်ကျလိမ့်မည်။ ခြေရာခံယာဉ်အတွက်၊ ပံ့ပိုးမှုအခြေစိုက်စခန်းသည် ဘီးတပ်ယာဉ်၏ခြေရာထက် သိသိသာသာရှည်လျားပြီး ကျယ်ဝန်းသော သံလမ်းများဖြင့် ဝန်းရံထားသည့်နေရာဖြစ်သည်။ ဤပိုကြီးသော ပံ့ပိုးမှု အခြေစိုက်စခန်းသည် ခြေရာခံယာဉ်များကို လှန်ခြင်းကို ပိုမိုခံနိုင်ရည်ရှိစေသည်။ ယာဉ်ကို ရပ်ထားရန် လိုအပ်သော ဆွဲငင်အားသည် မြေဆွဲအား၏ ကုန်းဆင်းအစိတ်အပိုင်းထက် နည်းသောအခါ လျှောမုဒ် ဖြစ်ပေါ်သည်။
လျှောစောက်တည်ငြိမ်မှု၏ အရေးပါမှုသည် ယာဉ်ကို မတ်တတ်ထားရုံထက် ကျော်လွန်ပါသည်။ တည်ငြိမ်သောယာဉ်သည် လုံခြုံသောယာဉ်ဖြစ်သည်။ ၎င်းသည် အော်ပရေတာ၊ ကုန်တင်ကုန်ချနှင့် ပတ်ဝန်းကျင်ကို ကာကွယ်ပေးသည်။ သစ်တော၊ စိုက်ပျိုးရေးနှင့် ရှာဖွေကယ်ဆယ်ရေး ကဲ့သို့သော အသုံးချမှုများတွင် မြေမျက်နှာသွင်ပြင်သည် မတ်စောက်ပြီး မညီမညာ ဖြစ်နေတတ်သည်။ တောင်စောင်းများတွင် တည်ငြိမ်မှုမရှိသောယာဉ်သည် အဆိုးရွားဆုံးစက်မှုမတော်တဆမှုအမျိုးအစားများထဲတွင် ဖြစ်သည့် ကွေ့ပတ်မတော်တဆမှုဖြစ်နိုင်ချေ သိသာထင်ရှားပါသည်။ လျှပ်စစ်ခြေရာခံယာဉ်၏ မြှင့်တင်ထားသော ကုန်းစောင်းတည်ငြိမ်မှုသည် အော်ပရေတာအတွက် ပိုမိုကောင်းမွန်သောဘေးကင်းမှုအဖြစ် တိုက်ရိုက်ဘာသာပြန်ကာ ယာဉ်နှင့် ၎င်း၏ဝန်ဆောင်ခအတွက် ကုန်ကျစရိတ်များစွာ ပျက်စီးနိုင်ခြေကို လျှော့ချပေးသည်။ LuckyRam Technology Co.,Ltd မှ ကျွန်ုပ်တို့၏ စက်ရုံ၊ ကျွန်ုပ်တို့၏လျှပ်စစ်ခြေရာခံယာဉ်ဒီဇိုင်းများတွင် ဘေးကင်းရေးသည် အခြားစွမ်းဆောင်ရည်ထည့်သွင်းစဉ်းစားမှုအားလုံး၏ အခြေခံအုတ်မြစ်ဖြစ်ကြောင်း အသိအမှတ်ပြုပြီး ကုန်းလမ်းတည်ငြိမ်မှုကို ပရီမီယံအဖြစ် သတ်မှတ်ပေးပါသည်။
၃။ မြေပြင်ဖိအားဖြန့်ဝေမှုသည် တောင်စောင်းများတွင် တည်ငြိမ်မှုကို မည်သို့အကျိုးသက်ရောက်သနည်း။
မြေပြင်ဖိအားဖြန့်ဝေမှုသည် ခြေရာခံပြီး ဘီးတပ်ယာဉ်များ၏ လျှောစောက်စွမ်းဆောင်ရည်ကို ကွဲပြားစေသည့် အရေးကြီးဆုံးအချက်တစ်ချက်ဖြစ်သည်။ ယာဉ်နှင့် မြေပြင်ကြား အဆက်အသွယ် ဧရိယာ၏ တိုက်ရိုက် အကျိုးဆက်ဖြစ်သည်။ အဘယ်ကြောင့်ဆိုသော် နှင်းပျော့ပေါ်တွင် လမ်းလျှောက်ရန် စဉ်းစားပါ။ ပုံမှန်ဖိနပ်ဖြင့်၊ သင့်အလေးချိန်သည် သင့်ခြေဖဝါး၏သေးငယ်သောဧရိယာပေါ်တွင် အာရုံစိုက်နေပြီး နှင်းထဲတွင် နစ်မြုပ်နေပါသည်။ နှင်းဖိနပ်စီးရင် မင်းရဲ့အလေးချိန်က ပိုကြီးတဲ့ ဧရိယာကို ဖြန့်ပြီး မျက်နှာပြင်ပေါ်မှာ ပေါ်နေလိမ့်မယ်။ Electric Tracked Vehicle သည် နှင်းဖိနပ်ကဲ့သို့ တူညီသော နိယာမအတိုင်း လုပ်ဆောင်သည်။ ၎င်း၏သံလမ်းများသည် ယာဉ်၏အလေးချိန်ကို ကြီးမားသောခြေရာတစ်ခုပေါ်တွင် ဖြန့်ကြက်ထားပြီး ပျော့ပျောင်းသောမြေပြင်သို့ နစ်မြုပ်ခြင်းမှ ကာကွယ်ပေးသည်။ ၎င်းသည် မျက်နှာပြင် ချောင်ကျခြင်း၊ စိုစွတ်သော သို့မဟုတ် အသီးအရွက်များ ဖုံးလွှမ်းနေသည့် တောင်စောင်းများတွင် အရေးကြီးသော အားသာချက်တစ်ခုဖြစ်သည်။
ဘီးတပ်ယာဉ်တွင် မြေဖိအားကို တာယာအရွယ်အစား၊ ငွေဖောင်းပွမှုဖိအားနှင့် ဝန်ဖြင့် ဆုံးဖြတ်သည်။ ကြီးမားပြီး ဖိအားနည်းသောတာယာများပင်လျှင် contact patch သည် သေးငယ်နေသေးသည်။ ကုန်းစောင်းတစ်ခုတွင်၊ ကုန်းဆင်းဘီးများဆီသို့ အလေးချိန်လွှဲပြောင်းမှုသည် ထိုတာယာများအပေါ် မြေပြင်ဖိအားကို တိုးစေသည်။ ၎င်းသည် ကုန်းဆင်းတာယာများကို မြေကြီးထဲသို့ နစ်မြုပ်စေပြီး ယာဉ်၏ တိမ်းစောင်းသည့်ထောင့်ကို တိုးစေပြီး မြေဆွဲအား၏ဗဟိုကို ကုန်းဆင်းဘက်သို့ ပိုမိုရွေ့လျားစေနိုင်သည်။ ၎င်းသည် တည်ငြိမ်မှုကို လျင်မြန်စွာ ဆုံးရှုံးသွားစေနိုင်သည့် အပြုသဘောဆောင်သော တုံ့ပြန်မှု ကွင်းဆက်တစ်ခုကို ဖန်တီးပေးသည်။
လျှပ်စစ်ခြေရာခံယာဉ် တွင် မြေဖိအားသည် လမ်းကြောင်းတစ်ခုလုံး၏ အရှည်တစ်လျှောက် တူညီစွာ ဖြန့်ဝေပါသည်။ မြေဖိအားကို စုစုပေါင်းလမ်းကြောင်းဧရိယာဖြင့် ပိုင်းခြားထားသော ယာဉ်၏စုစုပေါင်းအလေးချိန်အဖြစ် တွက်ချက်သည်။ ရလဒ်သည် ပုံမှန်အားဖြင့် 0.3 မှ 0.5 kg/cm² တန်ဖိုးဖြစ်ပြီး ဘီးတပ်ယာဉ်အတွက် 2 မှ 3 kg/cm² နှင့် နှိုင်းယှဉ်ပါသည်။ ဤမြေပြင်လေဖိအားနည်းရပ်ဝန်းသည် ပျော့ပျောင်းသော တောင်စောင်းများတွင်ပင် သံလမ်းများ မြေပြင်အတွင်းသို့ နစ်မြုပ်ခြင်းမှ တားဆီးပေးသည်။ တသမတ်တည်းဖြစ်သော မြေပြင်ဖိအားသည် ဘီးတပ်ယာဉ်ကို မတည်မငြိမ်ဖြစ်စေနိုင်သော ဆောင့်ခြင်းနှင့် လှိမ့်ခြင်းမရှိဘဲ ကုန်းလမ်းပေါ်တွင် တည်ငြိမ်သောသဘောထားကို ထိန်းသိမ်းထားရန်လည်း သေချာစေသည်။ အထူးသဖြင့် လေးလံသောဝန်များသယ်ဆောင်ခြင်း သို့မဟုတ် ထိလွယ်ရှလွယ်သောပတ်ဝန်းကျင်များတွင် လည်ပတ်သည့်အခါတွင် ဤတည်ငြိမ်မှုသည် လုံခြုံသောလည်ပတ်မှုအတွက် မရှိမဖြစ်လိုအပ်ပါသည်။ ကျွန်ုပ်တို့၏ Electric Tracked Vehicle သည် ၎င်းတို့၏ ရည်ရွယ်ထားသော အပလီကေးရှင်းအတွက် စံပြမြေပြင်ဖိအားကို ရရှိရန်အတွက် အကောင်းဆုံးသော ခြေရာခံဂျီသြမေတြီဖြင့် ဒီဇိုင်းထုတ်ထားပါသည်။ ဤဂရုတစိုက်အင်ဂျင်နီယာသည် ကျွန်ုပ်တို့၏မော်တော်ယာဥ်များသည် မတ်စောက်သောတောင်စောင်းများတွင်ပင် တည်ငြိမ်သောပလပ်ဖောင်းတစ်ခုပေးဆောင်ကြောင်း သေချာစေသည်။
အောက်ဖော်ပြပါဇယားသည် သာမန်လျှပ်စစ်ခြေရာခံယာဉ်နှင့် အလေးချိန်ဆင်တူသော ဘီးတပ်ယာဉ်ကြားရှိ မြေပြင်ဖိအားကို နှိုင်းယှဉ်ပေးပါသည်။
| ကန့်သတ်ချက် | လျှပ်စစ်ခြေရာခံယာဉ် | ဘီးတပ်ယာဉ် |
| စုစုပေါင်းအလေးချိန် | 1,000 ကီလိုဂရမ် | 1,000 ကီလိုဂရမ် |
| မြေပြင်ဆက်သွယ်မှုဧရိယာ | 2.0 m² (နှစ်ပုဒ်လုံး) | 0.25 m² (တာယာလေးလုံး) |
| မြေပြင်ဖိအား | 0.5 kg/cm² | 4.0 kg/cm² |
| Soft Ground တွင် စွမ်းဆောင်ရည် | အလွန်ကောင်းမွန်သော (မျက်နှာပြင်ပေါ်တွင် ပေါ်နေ) | ညံ့ဖျင်းခြင်း (နစ်မြုပ်ပြီး ပိတ်မိနေ) |
| Wet Grass ဖျော်ဖြေမှု | ကောင်းမွန်သော (ဆုပ်ကိုင်မှု) | ညံ့ဖျင်းခြင်း (ချော်ချော်) |
| Rocky Terrain တွင် ဖျော်ဖြေမှု | ကောင်းသည် (ပုံမမှန်ခြင်း)၊ | သင့်တင့်သည် (တာယာထိုးဖောက်နိုင်သည်) |
4. ဆွဲငင်အားနှင့် မြေဆီလွှာ အပြန်အလှန် အကျိုးသက်ရောက်မှု သည် ခြေရာခံပြီး ဘီးတပ်ထားသော ယာဉ်များအကြား မည်ကဲ့သို့ ကွဲပြားသနည်း။
ကုန်းစောင်းတစ်ခုတွင်၊ ဆွဲငင်အားသည် ယာဉ်ကို ကုန်းဆင်းမလျှောကျစေရန် တွန်းအားဖြစ်သည်။ ယာဉ်၏ပြေးဂီယာ (လမ်းကြောင်းများ သို့မဟုတ် တာယာများ) နှင့် မြေပြင်ကြား အပြန်အလှန်သက်ရောက်မှုအားဖြင့် ဆွဲငင်အားကို ထုတ်ပေးသည်။ ရရှိနိုင်သောဆွဲငင်အားပမာဏသည် ပြေးနေသောဂီယာနှင့် မျက်နှာပြင်ကြားရှိ ပွတ်တိုက်မှုအပေါ်မူတည်ပါသည်။ ပွတ်တိုက်မှု၏ကိန်းဂဏန်းအား မျက်နှာပြင်ပစ္စည်း (ဥပမာ၊ မြေဆီလွှာ၊ ကျောက်၊ ကတ္တရာ)၊ ၎င်း၏အခြေအနေ (ဥပမာ၊ ခြောက်သွေ့၊ စိုစွတ်သော၊ ရွှံ့) နှင့် အပြေးဂီယာ၏ ဒီဇိုင်းတို့မှ လွှမ်းမိုးထားသည်။ ကုန်းစောင်းတစ်ခုတွင်၊ ယာဉ်သည် ဆွဲငင်အား၏ ကုန်းဆင်းအစိတ်အပိုင်းကို ကျော်လွှားရမည်ဖြစ်သောကြောင့် မြေပြင်တွင် ဆွဲငင်အား လိုအပ်သည်။
ဘီးတပ်ယာဉ်တစ်စီး၏ ဆွဲငင်အား စက်ပိုင်းဆိုင်ရာမှာ အတော်လေးရိုးရှင်းပါသည်။ တာယာများသည် မောင်းနှင်မှုနှင့် ဘရိတ်တွန်းအားများ ပေးပို့ရန် ရော်ဘာနှင့် မြေပြင်ကြား ပွတ်တိုက်မှုအပေါ် မူတည်သည်။ မတ်စောက်သော လျှောစောက်တွင်၊ တာယာများသည် မြင့်မားသော ဘေးတိုက်တွန်းအားများကို တပ်ဆင်ထားသည်။ တာယာ၏ ထိတွေ့ဖာထေးမှုသည် သေးငယ်ပြီး ပွတ်တိုက်မှုအား ကန့်သတ်ထားသည်။ လျှောစောက်သည် လျော့ရဲခြင်း သို့မဟုတ် စိုစွတ်နေပါက၊ ပွတ်တိုက်မှု၏ ကိန်းဂဏန်း ကျဆင်းသွားကာ တာယာများ ဆုပ်ကိုင်မှု ဆုံးရှုံးသွားနိုင်သည်။ ထို့နောက် ယာဉ်သည် မကြာခဏ ထိန်းမရသော ပုံစံဖြင့် ကုန်းဆင်းသွားလိမ့်မည်။ ထို့ကြောင့် ဘီးတပ်ယာဉ်များစွာသည် အထူးသဖြင့် မြေသားစိုစွတ်သော သို့မဟုတ် ပျော့သွားသောအခါတွင် တောင်စောင်းများတွင် မတည်မငြိမ်ဖြစ်ရခြင်း ဖြစ်သည်။ တာယာများ၏ မြင့်မားသော မြေပြင်ဖိအားကြောင့် ၎င်းတို့ကို မျက်နှာပြင်အတွင်းသို့ တူးစေပြီး ဆွဲငင်အားကို ပိုမိုလျှော့ချပေးသည့် ဖုန်များကို ဖန်တီးပေးသည်။
ခြေရာခံစနစ်တစ်ခု၏ ဆွဲငင်အားမက္ကင်းမှုသည် ပိုမိုရှုပ်ထွေးပြီး ပိုမိုထိရောက်မှုရှိသည်။ ခြေရာခံသည် နင်းပုံစံဖြင့် ဆက်တိုက်ခါးပတ်တစ်ခုဖြစ်သည်။ နင်းပုံစံသည် မြေမျက်နှာသွင်ပြင်နှင့် ချိတ်ဆက်ရန် ဒီဇိုင်းထုတ်ထားသည်။ ခြေရာခံအား sprocket ဖြင့် မောင်းနှင်ထားပြီး လမ်းကြောင်း၏ အတွင်းပိုင်းဖွဲ့စည်းပုံ (သတ္တုဘားများ သို့မဟုတ် ကြိုးများ) သည် ကြံ့ခိုင်မှုနှင့် ပြောင်းလွယ်ပြင်လွယ်ကို ပေးသည်။ လျှပ်စစ်ခြေရာခံယာဉ်သည် ကုန်းစောင်းတစ်ခုတွင် ရှိနေသောအခါ၊ လမ်းသည် မြေပြင်အသွင်အပြင်နှင့် လိုက်လျောညီထွေဖြစ်ပြီး ကြီးမားသော ဆက်သွယ်မှုဧရိယာကို ပံ့ပိုးပေးသည်။ နင်းပုံစံသည် ပွတ်တိုက်မှုတစ်ခုတည်းထက် ပိုမိုထိရောက်သော စက်ပိုင်းဆိုင်ရာ အပြန်အလှန်ချိတ်ဆက်မှုကို ပေးစွမ်းသည်။ ဤယှက်နွယ်နေသည့်လုပ်ဆောင်ချက်သည် ချောင်ကျနေသော သို့မဟုတ် ချောသောမျက်နှာပြင်များတွင်ပင် ခြေရာခံထားသော ယာဉ်အား ထူးခြားစွာ ဆုပ်ကိုင်ပေးသည်။ လမ်းကြောင်း၏ မျက်နှာပြင်နှင့် လိုက်လျောညီထွေဖြစ်စေနိုင်သော စွမ်းရည်သည် ယာဉ်ကို ပီပြင်စွာ သို့မဟုတ် လှည့်နေသည့်တိုင် ၎င်း၏ ချုပ်ကိုင်မှုကို ထိန်းထားနိုင်သည်ဟု ဆိုလိုသည်။
ခြေရာခံစနစ်၏နောက်ထပ်အားသာချက်မှာ ကြီးမားသောဧရိယာအတွင်း မောင်းနှင်အားကို ဖြန့်ဝေပေးနိုင်သည်။ မောင်းနှင်အားအား sprocket မှ လမ်းကြောင်းဆီသို့ ၊ ထို့နောက် မြေပေါ်သို့ ပို့လွှတ်ပါသည်။ ဖိအားသည် အဆက်အသွယ် ဖာထေးမှုတစ်ခုလုံးကို ပျံ့နှံ့သွားပြီး မည်သည့်အချက်တွင်မဆို ဖိစီးမှုကို လျှော့ချသည်။ ၎င်းသည် တာယာများ၏ ဖိအားမြင့်မှုကြောင့် မြေဆီလွှာပျက်သွားသည့်အခါ ဘီးတပ်ယာဉ်များနှင့် ဖြစ်ပွားနိုင်သည့် မြေဆီလွှာကို စုတ်ပြဲခြင်းမှ တားဆီးပေးသည်။ ထို့ကြောင့် ခြေရာခံထားသော ယာဉ်များကို ပတ်ဝန်းကျင် ထိခိုက်လွယ်သော နေရာများတွင် သို့မဟုတ် မြေဆီလွှာ အနှောက်အယှက်ဖြစ်မှု အနည်းဆုံးဖြစ်အောင် လုပ်ရမည့် အသုံးချမှုများတွင် မကြာခဏ ဦးစားပေးလေ့ရှိပါသည်။ LuckyRam Technology Co.,Ltd. တွင်၊ ကျွန်ုပ်တို့၏ Electric Tracked Vehicle တွင် မြေပြင်အနှောက်အယှက်ဖြစ်မှု အနည်းဆုံးဖြစ်အောင် ဆွဲငင်နိုင်စေမည့် အဆင့်မြင့်ခြေရာခံ ဒီဇိုင်းများ ပါ၀င်ပြီး ၎င်းတို့သည် ကျယ်ပြန့်သော applications များအတွက် စံပြဖြစ်စေပါသည်။
အောက်ဖော်ပြပါဇယားသည် လျှပ်စစ်ခြေရာခံယာဉ်နှင့် ဘီးတပ်ယာဉ်များ၏ ဆွဲငင်အားနှင့် မြေဆီလွှာဆိုင်ရာ အပြန်အလှန်အကျိုးသက်ရောက်မှုကို နှိုင်းယှဉ်ထားသည်။
| ကန့်သတ်ချက် | လျှပ်စစ်ခြေရာခံယာဉ် | ဘီးတပ်ယာဉ် |
| Traction Mechanism ၊ | Mechanical interlock (နင်းပုံစံ) | ပွတ်တိုက်မှု (မြေပေါ်တွင် ရော်ဘာ) |
| ဆက်သွယ်ရန်ဧရိယာ | ကြီးကြီး (အဆက်မပြတ်တေးသွား) | အသေး (လေးမှတ်)၊ |
| Loose Soil ပေါ်တွင် ဆွဲငင်ခြင်း။ | အထူးကောင်းမွန်သော (ဖိစီးမှု) | မကောင်း (တာယာလှည့်ပတ်မှု) |
| စိုစွတ်သောမြက်ပေါ်တွင် ဆွဲငင်ခြင်း။ | ကောင်းသည် (ခြေနင်းများက ဆုပ်ကိုင်ပေးသည်) | ညံ့ (ချော်) |
| မြေဆီလွှာနှောင့်ယှက်ခြင်း။ | အနည်းဆုံး (ဝန်ကိုဖြန့်ဝေသည်) | မြင့်မားသော (ဒုတ်များကိုဖန်တီးသည်) |
| ပျော့ပျောင်းသောမြေပြင်ကိုဖြတ်ကျော်နိုင်စွမ်း | မြတ်သော | ဆင်းရဲတယ်။ |
5. Slope Performance ကိုသတ်မှတ်ပေးသည့် အဓိကနည်းပညာပိုင်းဆိုင်ရာသတ်မှတ်ချက်များသည် အဘယ်နည်း။
လျှပ်စစ်ခြေရာခံယာဉ် ၏ လျှပ်စီးကြောင်း စွမ်းဆောင်ရည်ကို အဓိက နည်းပညာဆိုင်ရာ သတ်မှတ်ချက်များ အစုံဖြင့် သတ်မှတ်သည်။ slope applications များတွင် ယာဉ်၏စွမ်းဆောင်ရည်ကို အကဲဖြတ်ရန် အင်ဂျင်နီယာများနှင့် ဝယ်ယူသူများအတွက် ဤကန့်သတ်ချက်များသည် မရှိမဖြစ်လိုအပ်ပါသည်။ မူလသတ်မှတ်ချက်များတွင် အမြင့်ဆုံးလည်ပတ်နေသော လျှောစောက်ထောင့်၊ မြေပြင်ဖိအား၊ လမ်းကြောင်းအကျယ်၊ လမ်းအလျား၊ မြေပြင်ရှင်းလင်းရေးနှင့် မြေဆွဲအား အမြင့်ဗဟိုတို့ ပါဝင်ပါသည်။ ဤကန့်သတ်ချက်များတစ်ခုစီသည် ယာဉ်၏တည်ငြိမ်မှုနှင့် ညွတ်ကိုင်းပေါ်ဆွဲအားအပေါ် တိုက်ရိုက်သက်ရောက်မှုရှိသည်။
အများဆုံးလည်ပတ်နိုင်သော လျှောစောက်ထောင့်သည် မော်တော်ကားကို ဘေးကင်းစွာ ဖြတ်ကျော်နိုင်သည့် မတ်စောက်ဆုံး လျှောစောက်ဖြစ်သည်။ ၎င်းကို ပုံမှန်အားဖြင့် ဒီဂရီ သို့မဟုတ် ရာခိုင်နှုန်းအဖြစ် ဖော်ပြသည် (ဥပမာ၊ 30° သို့မဟုတ် 58%)။ ဤသတ်မှတ်ချက်ကို ယာဉ်၏ ဆွဲငင်အား ထိန်းသိမ်းနိုင်မှုနှင့် တည်ငြိမ်မှုတို့ဖြင့် ဆုံးဖြတ်သည်။ လျှပ်စစ်ခြေရာခံယာဉ်အတွက်၊ တိကျသောဒီဇိုင်းနှင့် မြေပြင်အခြေအနေပေါ်မူတည်၍ အမြင့်ဆုံးလည်ပတ်နိုင်သော လျှောစောက်ထောင့်သည် ပုံမှန်အားဖြင့် 30° နှင့် 45° ကြားဖြစ်သည်။ မြေပြင်ဖိအားသည် ခြေရာခံလမ်းကြောင်း ဆက်သွယ်မှု ဧရိယာအလိုက် ယာဉ်၏အလေးချိန်ကို တိုင်းတာခြင်းဖြစ်သည်။ ဆွေးနွေးထားသည့်အတိုင်း မြေပြင်လေဖိအားနည်းရပ်ဝန်းသည် မြေပျော့အတွက် ပိုကောင်းပါသည်။ လျှောစောက်လုပ်ဆောင်ချက်အတွက်၊ မြေနိမ့်ပိုင်းဖိအားသည် နစ်မြုပ်ခြင်းနှင့် ချော်လဲခြင်းတို့ကို ကာကွယ်ပေးသည်။
လမ်းကြောင်းအကျယ်နှင့် လမ်းကြောင်းအရှည်သည် အဆက်အသွယ် patch ၏အရွယ်အစားကို ဆုံးဖြတ်သည်။ ပိုကျယ်သောလမ်းကြောင်းသည် ဘေးထွက်တည်ငြိမ်မှုကို ပိုပေးသည်၊ ပိုရှည်သောလမ်းကြောင်းသည် ရှေ့သို့ပိုမိုတည်ငြိမ်မှုကိုပေးသည်။ မတ်စောက်သော တောင်စောင်းများနှင့် အတားအဆီးများကို ညှိနှိုင်းရန်အတွက် အရေးကြီးသော လမ်းကြောင်းအလျားသည် ချဉ်းကပ်မှုနှင့် ထွက်ခွာချိန်များကို သက်ရောက်မှုရှိသည်။ မြေပြင်ရှင်းလင်းရေးသည် ယာဉ်၏ အနိမ့်ဆုံးနေရာနှင့် မြေပြင်ကြား အကွာအဝေးဖြစ်သည်။ ပိုမိုမြင့်မားသောမြေပြင်ရှင်းလင်းရေးသည်ယာဉ်အတားအဆီးများပေါ်တွင်ချိတ်ဆွဲခံရနိုင်ခြေကိုလျော့နည်းစေသည်၊ သို့သော်၎င်းသည်တည်ငြိမ်မှုကိုလျှော့ချနိုင်သည့်ဆွဲငင်အား၏ဗဟိုကိုတိုးစေသည်။ ဆွဲငင်အား၏ဗဟိုသည် ထိပ်ဖျားခံနိုင်ရည်အတွက် အရေးကြီးသောအချက်ဖြစ်သည်။ ဆွဲငင်အား၏ အောက်ဗဟိုသည် ပို၍တည်ငြိမ်သည်။ အောက်ဖော်ပြပါဇယားသည် ပုံမှန်လျှပ်စစ်ခြေရာခံယာဉ်အတွက် အဓိကနည်းပညာပိုင်းဆိုင်ရာသတ်မှတ်ချက်များကို အကျဉ်းချုပ်ဖော်ပြပါသည်။
| သတ်မှတ်ချက် | ရိုးရိုးတန်ဖိုး | Slope Performance အပေါ် သက်ရောက်မှု |
| Max Operating Slope | 35°-45° | ယာဉ်သည် ဖြတ်သွားနိုင်သည့် မတ်စောက်ဆုံး စောင်းကို သတ်မှတ်သည်။ |
| မြေပြင်ဖိအား | 0.3 - 0.5 kg/cm² | ပျော့ပျောင်းသော မြေပြင်ပေါ်တွင် နစ်မြုပ်ခြင်းနှင့် ချော်လဲခြင်းများကို ကာကွယ်ပေးသည်။ |
| လမ်းကြောင်းအကျယ် | 250 - 350 မီလီမီတာ | ဘေးထွက်တည်ငြိမ်မှုကို ထိခိုက်စေသည်။ |
| သီချင်းအတိုအရှည် | 1,200 - 2,000 မီလီမီတာ | ရှေ့သို့တည်ငြိမ်မှုနှင့် ချဉ်းကပ်မှု/ထွက်ခွာထောင့်များကို သက်ရောက်မှုရှိသည်။ |
| မြေပြင်ရှင်းလင်းရေး | 150 - 300 မီလီမီတာ | အတားအဆီးများပေါ်တွင် ချိတ်ဆွဲခံရနိုင်ခြေကို လျှော့ချပေးသည်။ |
| ဆွဲငင်အား၏ဗဟို | 400 - 600 မီလီမီတာ | အနိမ့်အမြင့် တည်ငြိမ်မှုကို တိုးတက်စေသည်။ |
| အလေးချိန်ဖြန့်ဝေ | လမ်းကြောင်းတစ်လျှောက် အညီအမျှ ဖြန့်ဝေသည်။ | မြေပြင်ဖိအားကို တသမတ်တည်းဖြစ်စေသည်။ |
slope applications များအတွက် Electric Tracked Vehicle ကို ရွေးချယ်သောအခါ၊ တိကျသောလည်ပတ်မှုပတ်ဝန်းကျင်၏အခြေအနေတွင် ဤသတ်မှတ်ချက်များကို ထည့်သွင်းစဉ်းစားရန် အရေးကြီးပါသည်။ ဥပမာအားဖြင့်၊ ပျော့ပျောင်းပြီး ရွှံ့တောင်စောင်းများတွင် လည်ပတ်နေသော ယာဉ်သည် မြေနိမ့်ပိုင်းဖိအားနှင့် ပိုကျယ်သောလမ်းကြောင်း လိုအပ်မည်ဖြစ်သည်။ ကျောက်ဆောင်တောင်စောင်းများတွင် မောင်းနှင်သည့်ယာဉ်သည် ပိုမိုမြင့်မားသောမြေပြင်ရှင်းလင်းမှုနှင့် ပိုမိုကြံ့ခိုင်သောလမ်းကြောင်းဒီဇိုင်း လိုအပ်မည်ဖြစ်သည်။ LuckyRam Technology Co.,Ltd. တွင်၊ ကျွန်ုပ်တို့၏လျှပ်စစ်ခြေရာခံယာဉ်အား အသုံးချပရိုဂရမ်များစွာအတွက် ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ထားသော ဤကန့်သတ်ချက်များဖြင့် ဒီဇိုင်းထုတ်ထားပြီး ကျွန်ုပ်တို့၏ဖောက်သည်များသည် ၎င်းတို့၏တိကျသောလျှပ်စီးကြောင်းစွမ်းဆောင်ရည်လိုအပ်ချက်များနှင့်ကိုက်ညီသောယာဉ်ကိုရွေးချယ်နိုင်ကြောင်းသေချာစေပါသည်။
6. ကမ္ဘာ့ဆွဲငင်အားဗဟိုချက်နှင့် ထိပ်ဖျားခံနိုင်ရည်အား မည်သို့နှိုင်းယှဉ်သနည်း။
ဒြပ်ဆွဲအားဗဟို (COG) သည် ယာဉ်၏အလေးချိန်တစ်ခုလုံးကို အာရုံစူးစိုက်နိုင်သည်ဟု ယူဆနိုင်သည့်နေရာဖြစ်သည်။ ယာဉ်တစ်စီး၏ ထိပ်ဖျားခံနိုင်ရည်အား ဆုံးဖြတ်ရာတွင် အရေးကြီးသောအချက်ဖြစ်ပါသည်။ တောင်စောင်းတစ်ခုတွင်၊ COG သည် ကုန်းဆင်းဘက်သို့ ရွေ့နေသည်။ COG သည် ယာဉ်၏ ပံ့ပိုးမှု အခြေစိုက်စခန်း အပြင်ဘက်သို့ ရွေ့လျားနေပါက (သံလမ်း သို့မဟုတ် ဘီးခုံးဖြင့် ပတ်ထားသော ဧရိယာ)၊ ယာဉ်သည် အပေါ်မှ ပြုတ်ကျလိမ့်မည်။ COG ၏ အမြင့်သည်လည်း အရေးကြီးပါသည်။ ပိုမြင့်သော COG သည် ယာဉ်ကို လှန်နိုင်သော ပိုကြီးသော အခိုက်အတန့်လက်တံကို ဖန်တီးပေးသောကြောင့် ပိုမိုတည်ငြိမ်မှုမရှိပါ။
လျှပ်စစ်ခြေရာခံယာဉ် ၏ ပံ့ပိုးမှုအခြေခံသည် ဘီးတပ်ယာဉ်ထက် သိသိသာသာကြီးသည်။ အထောက်အပံကို သံလမ်း၏ အပြင်ဘက်အစွန်းများဖြင့် သတ်မှတ်သည်။ ဤပိုကြီးသော အခြေစိုက်စခန်းသည် မြေဆွဲအား၏ ကုန်းဆင်းအစိတ်အပိုင်းကြောင့် ဖြစ်ပေါ်လာသော မှောက်ကျနေသော အခိုက်အတန့်ကို တွန်းလှန်ရန် ပိုမိုအားကောင်းစေသည်။ ကုန်းစောင်းတစ်ခုတွင်၊ ယာဉ်အပေါ်သို့ တက်လေ့ရှိသော တွန်းအားမှာ ယာဉ်အလေးချိန်နှင့် လျှောစောက်ထောင့် ပေါင်းစပ်မှုဖြစ်သည်။ ဤတွန်းအားသည် COG ပေါ်တွင်လုပ်ဆောင်ပြီး tipping ကိုခံနိုင်ရည်အား ယာဉ်၏အလေးချိန်နှင့် လမ်း၏အကျယ်အားဖြင့် ပံ့ပိုးပေးပါသည်။ လမ်းကြောင်းပိုကျယ်လေ၊ tipping ခံနိုင်ရည် ပိုများလေဖြစ်သည်။ ထို့ကြောင့် ခြေရာခံထားသော ယာဉ်များသည် ဘီးတပ်ယာဉ်များထက် တောင်စောင်းများတွင် ပို၍တည်ငြိမ်သည်။
ယင်းကို သရုပ်ဖော်ရန် ရိုးရှင်းသော စမ်းသပ်ချက်ကို စိတ်ကူးကြည့်ပါ။ ခဲတံတစ်ချောင်းကို စားပွဲပေါ်တင်ပြီး ဘေးကနေ တွန်းထုတ်ပြီး အပေါ်ကို ထိပ်တင်လိုက်ပါ။ အထောက်အပံက သေးသောကြောင့် အပေါ်ကို လွယ်သည်။ အခု စာအုပ်တစ်အုပ်ကို စားပွဲပေါ်တင်လိုက်ပါ။ အထောက်အပံက ကြီးတဲ့အတွက် အပေါ်ကို နင်းရတာ ပိုခက်တယ်။ Electric Tracked Vehicle သည် စာအုပ်နှင့်တူသော်လည်း ဘီးတပ်ယာဉ်သည် ခဲတံကဲ့သို့ဖြစ်သည်။ ခြေရာခံထားသော ယာဉ်၏ ပိုကြီးသော ပံ့ပိုးမှု အခြေစိုက်စခန်းသည် ထိပ်တင်ခြင်းမှ ကင်းဝေးမှုကို ပံ့ပိုးပေးပါသည်။ ပိုကြီးသော ပံ့ပိုးမှု အခြေစိုက်စခန်းအပြင်၊ Electric Tracked Vehicle ကိုလည်း ဘီးတပ်ယာဉ်များထက် နိမ့်သော COG ဖြင့် ဒီဇိုင်းထုတ်နိုင်သည်။ Electric Tracked Vehicle ၏ အလေးဆုံးသော အစိတ်အပိုင်းဖြစ်သည့် ဘက်ထရီပက်ကေ့ကို ယာဉ်၏ကိုယ်ထည်တွင် နိမ့်ချထားနိုင်ပြီး COG တစ်ခုလုံးကို လျှော့ချနိုင်သည်။ ကြီးမားသောပံ့ပိုးမှုအခြေစိုက်စခန်းနှင့် COG နိမ့်သောပေါင်းစပ်မှုတို့က မတ်စောက်သောတောင်စောင်းများတွင်ပင် လျှပ်စစ်ခြေရာခံယာဉ်အား မတ်စောက်သောတောင်စောင်းများတွင်ပင် ထိပ်ဖျားခံနိုင်ရည်ရှိစေသည်။
အောက်ဖော်ပြပါဇယားသည် လျှပ်စစ်ခြေရာခံယာဉ်တစ်စီး၏ ထိပ်ဖျားခံနိုင်ရည်နှင့် ဆင်တူသောအတိုင်းအတာနှင့် အလေးချိန်ရှိသော ဘီးတပ်ယာဉ်တစ်စီးတို့ကို နှိုင်းယှဉ်ထားသည်။
| ကန့်သတ်ချက် | လျှပ်စစ်ခြေရာခံယာဉ် | ဘီးတပ်ယာဉ် |
| Base Shape ကို ပံ့ပိုးပါ။ | စတုဂံပုံ (ခြေရာခံခြေရာ) | စတုဂံပုံ (တာယာခြေရာ) |
| Base Width ပံ့ပိုးမှု | 1,000 - 1,500 မီလီမီတာ | 800 - 1,200 မီလီမီတာ |
| Base Length ကို ပံ့ပိုးပါ။ | 1,200 - 2,000 မီလီမီတာ | 1,000 - 1,500 မီလီမီတာ |
| ဆွဲငင်အား၏ဗဟို | အောက်ခြေ (ဘက်ထရီအိတ်ကို နိမ့်ထားနိုင်သည်) | ပိုမြင့်သည် (အင်ဂျင်နှင့် ဂီယာ ပိုမြင့်သည်) |
| တောင်စောင်းများတွင် ထိပ်ဖျားခံနိုင်ရည်ရှိသည်။ | အရမ်းမြင့်တယ်။ | တော်ရုံတန်ရုံ |
| အမြင့်ဆုံး Safe Slope Angle | 35°-45° | 20° မှ 30° |
7. မေးလေ့ရှိသောမေးခွန်းများ (FAQ)
မေးခွန်း 1- လျှပ်စစ်လမ်းလျှောက်ထားသော ယာဉ်သည် ဘေးကင်းစွာ သွားလာနိုင်သော အမြင့်ဆုံး လျှောစောက်ထောင့်က အဘယ်နည်း။
အဖြေ- လျှပ်စစ်လမ်းလျှောက်ထားသောယာဉ်အတွက် အမြင့်ဆုံးဘေးကင်းသောစောင်းထောင့်သည် ယာဉ်၏အလေးချိန်ဖြန့်ဖြူးမှု၊ ခြေရာခံဒီဇိုင်း၊ မြေပြင်အခြေအနေနှင့် ယာဉ်သည်ဗလာဖြစ်နေခြင်း သို့မဟုတ် ဝန်တင်ဆောင်ခြင်းအပါအဝင် အချက်များစွာပေါ်တွင် မူတည်သည်။ ပုံမှန်အားဖြင့်၊ လျှပ်စစ်ခြေရာခံယာဉ်သည် ကောင်းမွန်သောအခြေအနေအောက်တွင် 35° မှ 45° ထိ တောင်စောင်းများကို ဘေးကင်းစွာ သွားလာနိုင်သည်။ သို့ရာတွင်၊ အကြံပြုထားသည့်ကန့်သတ်ချက်များကိုကျော်လွန်၍ တောင်စောင်းများတွင် လည်ပတ်ခြင်းသည် အန္တရာယ်ရှိနိုင်သောကြောင့် ထုတ်လုပ်သူ၏သတ်မှတ်ထားသော မော်ဒယ်အတွက် သတ်မှတ်ချက်များကို တိုင်ပင်ရန် အရေးကြီးပါသည်။ LuckyRam Technology Co.,Ltd. တွင်၊ ကျွန်ုပ်တို့သည် ဘေးကင်းသောလည်ပတ်မှုကိုသေချာစေရန်အတွက် ကျွန်ုပ်တို့၏လျှပ်စစ်ခြေရာခံယာဉ်မော်ဒယ်တစ်ခုစီအတွက် လျှပ်စီးကြောင်းစွမ်းဆောင်ရည်ဒေတာကို ပေးပါသည်။
မေးခွန်း 2- လျှပ်စစ်လမ်းလျှောက်ထားသောယာဉ်သည် ကုန်းစောင်းပေါ်တက်နိုင်ပါသလား။
အဖြေ- ဟုတ်ကဲ့၊ လျှပ်စစ်ခြေရာခံယာဉ်သည် ကုန်းစောင်းပေါ်တွင် ကွေ့နိုင်သော်လည်း ကုန်းစောင်းပေါ်တွင် ကွေ့ခြင်းထက် မြေပြင်ပေါ်တွင် ကွေ့ရခြင်းထက် ပိုမိုခက်ခဲပါသည်။ လှည့်ခြင်းလုပ်ဆောင်ချက်သည် ယာဉ်၏ဆွဲငင်အားဗဟိုသို့ပြောင်းစေပြီး ၎င်း၏တည်ငြိမ်မှုကို လျှော့ချပေးမည်ဖြစ်သည်။ မတ်စောက်သော တောင်စောင်းများတွင် ချွန်ထက်သောကွေ့ခြင်းကို ရှောင်ကြဉ်ရန် ယေဘုယျအားဖြင့် အကြံပြုထားသည်။ လမ်းချော်စတီယာရင်စတီယာရင်စနစ်သည် ယာဉ်အား ကြပ်သည့်နေရာများတွင် ကွေ့ရန် ထိရောက်မှုရှိသော်လည်း သတိဖြင့်လုပ်ဆောင်သင့်သည်။ Electric Tracked Vehicle ၏ မြေပြင်လေဖိအားနည်းရပ်ဝန်းနှင့် ကျယ်ပြန့်သော ခြေရာခံခြေရာများသည် လှည့်သည့်အခါတွင်ပင် တည်ငြိမ်မှုအတိုင်းအတာတစ်ခုအထိ ပေးစွမ်းနိုင်သော်လည်း အော်ပရေတာသည် အမြဲသတိထားသင့်သည်။
မေးခွန်း 3- လျှပ်စစ်လမ်းလျှောက်ထားသော ယာဉ်များသည် ရေခဲ သို့မဟုတ် နှင်းများတွင် အသုံးပြုရန် သင့်လျော်ပါသလား။
အဖြေ- ဟုတ်ကဲ့၊ လျှပ်စစ်ခြေရာခံယာဉ်သည် ရေခဲနှင့် နှင်းများတွင် အသုံးပြုရန် သင့်လျော်ပါသည်။ ကျယ်ပြန့်သောလမ်းများသည် မော်တော်ယာဥ်ကို နှင်းထဲမနစ်မြုပ်အောင် တားဆီးပေးသည့် ကြီးမားသောခြေရာကို ပေးသည်။ ခြေရာခံနင်းပုံစံသည် နှင်းများနှင့် ရေခဲများကို ဆုပ်ကိုင်ထားရန် ဒီဇိုင်းထုတ်ထားပြီး အလွန်ကောင်းမွန်သော ဆွဲငင်အားကိုပေးသည်။ ဤအခြေအနေများတွင်၊ Electric Tracked Vehicle သည် ဘီးတပ်ယာဉ်ထက် သာလွန်ကောင်းမွန်ပြီး ဆွဲငင်အား ဆုံးရှုံးပြီး ပိတ်မိသွားနိုင်သည်။ သို့သော်လည်း ပြင်းထန်သောရေခဲအခြေအနေများအတွက်၊ ရေခဲတုံးများပါသော အထူးပြုလမ်းကြောင်းဒီဇိုင်းများ လိုအပ်နိုင်ပါသည်။ ကျွန်ုပ်တို့၏စက်ရုံသည် ဆောင်းရာသီအခြေအနေများအတွက် ခြေရာခံရွေးချယ်မှုများဆိုင်ရာ အချက်အလက်များကို ပေးနိုင်ပါသည်။
မေးခွန်း 4- Electric Tracked Vehicle ၏အလေးချိန်သည် ၎င်း၏ slope performance ကို မည်သို့အကျိုးသက်ရောက်သနည်း။
အဖြေ- Electric Tracked Vehicle ၏အလေးချိန်သည် ၎င်း၏ slope performance ကို နည်းလမ်းနှစ်မျိုးဖြင့် သက်ရောက်မှုရှိသည်။ လေးလံသောယာဉ်များသည် မြေပြင်ဖိအားပိုမြင့်ပြီး ပျော့ပျောင်းသောမြေပြင်ကိုဖြတ်သန်းနိုင်မှုကို လျှော့ချနိုင်သည်။ တောင်စောင်းကိုတက်ဖို့လည်း စွမ်းအားပိုလိုအပ်ပါတယ်။ သို့သော် ပိုမိုလေးလံသောယာဉ်များသည် လမ်းများပေါ်တွင် အလေးချိန်တိုးလာခြင်းကြောင့် တွန်းအားပိုကောင်းနိုင်သည်။ သော့ချက်မှာ အပလီကေးရှင်းအတွက် အလိုရှိသော မြေပြင်ဖိအားကိုရရှိရန် ခြေရာခံခြေရာနှင့် အလေးချိန်ကို ချိန်ညှိရန်ဖြစ်သည်။ ကျွန်ုပ်တို့၏လျှပ်စစ်ခြေရာခံယာဉ်အား အကောင်းဆုံးဖြစ်နိုင်ချေရှိသော တောင်စောင်းစွမ်းဆောင်ရည်ကိုရရှိရန် အကောင်းဆုံးအလေးချိန်ဖြန့်ဝေမှုဖြင့် ဒီဇိုင်းထုတ်ထားပါသည်။
မေးခွန်း 5- လျှပ်စစ်ခြေရာခံယာဉ်၏ ခြေရာခံစနစ်အတွက် မည်သည့်ပြုပြင်ထိန်းသိမ်းမှု လိုအပ်သနည်း။
အဖြေ- ယုံကြည်စိတ်ချရသော slope စွမ်းဆောင်ရည်ကိုသေချာစေရန်အတွက် ခြေရာခံစနစ်ကို ထိန်းသိမ်းခြင်းသည် မရှိမဖြစ်လိုအပ်ပါသည်။ အဓိက ပြုပြင်ထိန်းသိမ်းခြင်းလုပ်ငန်းများတွင်- ဝတ်ဆင်မှုနှင့် ပျက်စီးမှုများအတွက် ခြေရာခံစစ်ဆေးခြင်း၊ ခြေရာခံတင်းမာမှုကို စစ်ဆေးခြင်း (အလွန်လျော့ရဲခြင်း သို့မဟုတ် တင်းကျပ်လွန်းခြင်းတို့ကြောင့် ပြဿနာများဖြစ်စေနိုင်သည်)၊ လမ်းကြောင်းအစိတ်အပိုင်းများကို ချောဆီပေးခြင်း (လမ်းဘီးပေါ်ရှိ ဝက်ဝံများကဲ့သို့သော) နှင့် ဖြည်ထားသော bolts သို့မဟုတ် တင်းကျပ်ခြင်းများ။ ဝတ်ဆင်မှုကို အရှိန်မြှင့်ပေးနိုင်သော အညစ်အကြေးများနှင့် အညစ်အကြေးများကို ဖယ်ရှားရန်အတွက် ခြေရာခံကို ပုံမှန်သန့်စင်ပေးသင့်သည်။ သတ်မှတ်ထားသော ပြုပြင်ထိန်းသိမ်းမှုအချိန်ဇယားသည် လည်ပတ်မှုအခြေအနေများပေါ်တွင်မူတည်သော်လည်း လစဉ်စစ်ဆေးခြင်းကို ယေဘုယျအားဖြင့် အကြံပြုထားသည်။ ကျွန်ုပ်တို့၏လျှပ်စစ်ခြေရာခံယာဉ်သည် လက်လှမ်းမီနိုင်သော ခြေရာခံတင်းမာမှုများနှင့် ချောဆီအချက်များပါရှိသော ပြုပြင်ထိန်းသိမ်းမှုလွယ်ကူစေရန်အတွက် ဒီဇိုင်းထုတ်ထားပါသည်။
8. နိဂုံး
တောင်စောင်းများတွင် ဘီးတပ်ယာဉ်များထက် လျှပ်စစ်လမ်းလျှောက်ယာဉ်၏ သာလွန်ကောင်းမွန်မှုသည် ထင်မြင်ယူဆချက်မဟုတ်ပါ။ ရူပဗေဒဆိုင်ရာ ကိစ္စတစ်ခုဖြစ်သည်။ ပိုကြီးသော ပံ့ပိုးမှုအခြေခံ၊ မြေပြင်ဖိအား၊ သာလွန်သောဆွဲငင်အားနှင့် အကောင်းဆုံးသော ဆွဲငင်အားဗဟိုချက်တို့ အားလုံးသည် စောင်းများပေါ်တွင် သိသိသာသာ ပိုမိုတည်ငြိမ်ပြီး စွမ်းရည်ရှိသော ယာဉ်တစ်စီးကို ဖန်တီးရန် ပေါင်းစပ်ထားသည်။ ဤဒီဇိုင်းအားသာချက်များသည် ပိုမိုကောင်းမွန်သော ဘေးကင်းမှု၊ လည်ပတ်မှုစွမ်းဆောင်ရည် တိုးမြင့်လာပြီး သဘာဝပတ်ဝန်းကျင်ဆိုင်ရာ သက်ရောက်မှုများကို လျှော့ချပေးသည်။ စိုက်ပျိုးရေး၊ ဆောက်လုပ်ရေး၊ သစ်တော သို့မဟုတ် ရှာဖွေကယ်ဆယ်ရေးတွင်ဖြစ်စေ တောင်စောင်းများတွင် ယုံကြည်စိတ်ချရသော စွမ်းဆောင်ရည်ကို တောင်းဆိုသည့် အပလီကေးရှင်းများအတွက်- Electric Tracked Vehicle သည် တစ်ခုတည်းသော ရွေးချယ်မှုဖြစ်သည်။
သင့်အပလီကေးရှင်းအတွက် မှန်ကန်သော Electric Tracked Vehicle ကို ရွေးချယ်ခြင်းသည် မြေပြင်အနေအထား၊ လျှောစောက်ထောင့်များနှင့် ဝန်ခံနိုင်မှုအပါအဝင် သင်၏ သီးခြားလိုအပ်ချက်များကို ဂရုတစိုက်အကဲဖြတ်ရန် လိုအပ်ပါသည်။ LuckyRam Technology Co.,Ltd. တွင်၊ ကျွန်ုပ်တို့သည် အလိုအပ်ဆုံးလိုအပ်ချက်များကိုဖြည့်ဆည်းပေးမည့် အရည်အသွေးမြင့်လျှပ်စစ်ခြေရာခံယာဉ်ကို ပေးအပ်သွားရန် ကတိပြုပါသည်။ ကျွန်ုပ်တို့၏ အင်ဂျင်နီယာအဖွဲ့သည် သင့်လျှောက်လွှာအတွက် စံပြယာဉ်ကို ရွေးချယ်ရာတွင် သင့်အား လိုအပ်သည့် စွမ်းဆောင်ရည်၊ ယုံကြည်စိတ်ချရမှုနှင့် ဘေးကင်းမှုတို့ကို ရရှိစေရန် ကူညီပေးရန် အသင့်ရှိပါသည်။ ကျွန်ုပ်တို့၏ Electric Tracked Vehicle ၏ အကွာအဝေးကို စူးစမ်းလေ့လာပြီး ခြေရာခံ ရွေ့လျားမှုကို ဖြစ်စေနိုင်သည့် ခြားနားချက်ကို တွေ့ကြုံခံစားရန် သင့်အား ဖိတ်ခေါ်အပ်ပါသည်။
LuckyRam Technology Co.,Ltd ကို ဆက်သွယ်ပါ။ ဒီနေ့ကျွန်ုပ်တို့၏ Electric Tracked Vehicle အကြောင်း ပိုမိုလေ့လာရန်နှင့် ၎င်းတို့သည် တောင်စောင်းများတွင် သင်၏လုပ်ဆောင်မှုများကို မြှင့်တင်နိုင်ပုံကို ရှာဖွေပါ။
စုံစမ်းမေးမြန်းရန်ပေးပို့ပါ။

X
သင့်အား ပိုမိုကောင်းမွန်သောကြည့်ရှုမှုအတွေ့အကြုံကို ပေးဆောင်ရန်၊ ဆိုက်အသွားအလာကို ပိုင်းခြားစိတ်ဖြာပြီး အကြောင်းအရာကို ပုဂ္ဂိုလ်ရေးသီးသန့်ပြုလုပ်ရန် ကျွန်ုပ်တို့သည် ကွတ်ကီးများကို အသုံးပြုပါသည်။ ဤဆိုက်ကိုအသုံးပြုခြင်းဖြင့် ကျွန်ုပ်တို့၏ cookies အသုံးပြုမှုကို သင်သဘောတူပါသည်။
ကိုယ်ရေးအချက်အလက်မူဝါဒ